
Case Study
IOCON – Ein Controller für Rover-Missionen unter Hochdruck
IOCON ist ein physischer Controller für die ferngesteuerte Erkundung der Mondoberfläche. Er bündelt sechs Bewegungsachsen eines Greifarmroboters in einem Interface, das ohne klassische Buttons auskommt und den Systemzustand über die Position seiner Bauteile sichtbar hält. Entstanden ist er im Kurs Interface Design 1 an der HfG Schwäbisch Gmünd.
- Meine Rolle
- Konzeption Interaction Design Usability
- Team
- Annika Feist (öffnet in neuem Tab)Magalí Wilhelm Miret (öffnet in neuem Tab)Tobias Wallisch
- Kontext
- Interface Design 1 mit Usability 2. Semester HfG Schwäbisch Gmünd Betreuung: Prof. Michael Schuster
Problem Statement
In Hochstress-Missionen kann jede Fehlbedienung die Mission kosten.
Ein Funksignal braucht für die 384.400 Kilometer zum Mond und zurück rund 2,6 Sekunden, in denen die bedienende Person die Wirkung ihrer Eingabe nicht sieht. Eine JPL-Analyse von 1.580 Anomalieberichten der Missionen Voyager und Magellan ordnete 38 Prozent der Vorfälle menschlichem Fehlverhalten zu, während hinter jeder Eingabe Nutzlasten in der Größenordnung des ESA-Landers Argonaut mit 862 Millionen Euro Vertragsvolumen stehen. Der Controller muss den Zustand des Roboters deshalb körperlich sichtbar halten.
384.400 km
Strecke, die ein Funksignal zum Mond zurücklegt.[1]
2,6 s
Signallaufzeit hin und zurück, bevor die Wirkung einer Eingabe sichtbar wird.[2]
38 %
der 1.580 untersuchten Missions-Anomalien auf menschliches Fehlverhalten zurückgeführt.[3]
862 Mio. €
Vertragsvolumen der Nutzlast hinter einer einzigen Eingabe (ESA-Lander Argonaut).[4]
Leitfrage
„Wie können wir einen Controller gestalten, der auch unter extremem Stress Fehlbedienungen verhindert?“
Konzept
Für einen im Kurs vorgegebenen Greifarmroboter haben wir einen Controller entwickelt, der Fahren und Greifen über ein einziges Bedienelement steuerbar macht. Zwei Testreihen mit 16 Personen haben unser ursprüngliches Konzept für den Crab Walk widerlegt und zu einer neuen Lösung geführt. Das Ergebnis ist ein funktionsfähiger Prototyp an einer Robotersimulation, ergänzt um einen Designprototyp für das Kontrollzentrum.
Im Detail
01Recherche
Die Aufgabe
384.400 Kilometer trennen eine sichere Bodenstation von einer fremden Umgebung. Über genau diese Distanz muss eine Steuerung funktionieren, ohne dass die bedienende Person den Kontakt zum Geschehen verliert.
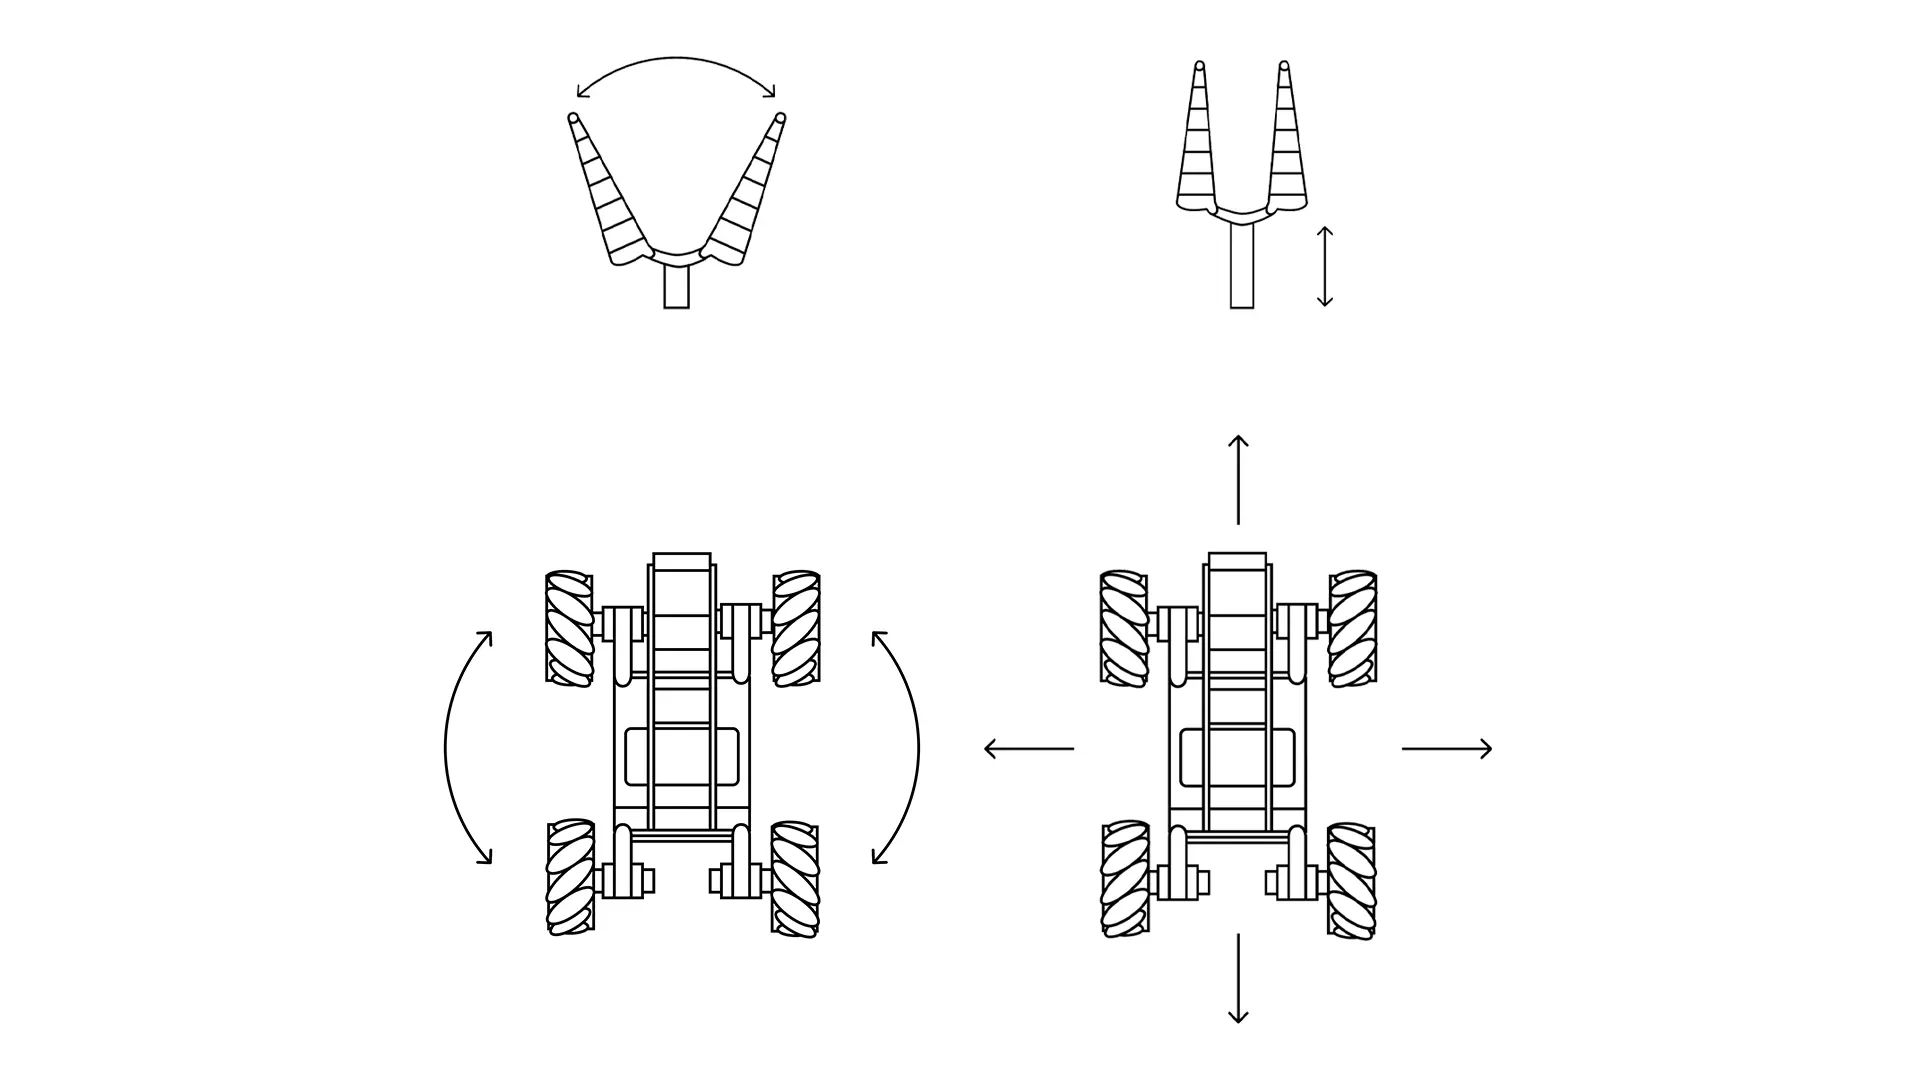
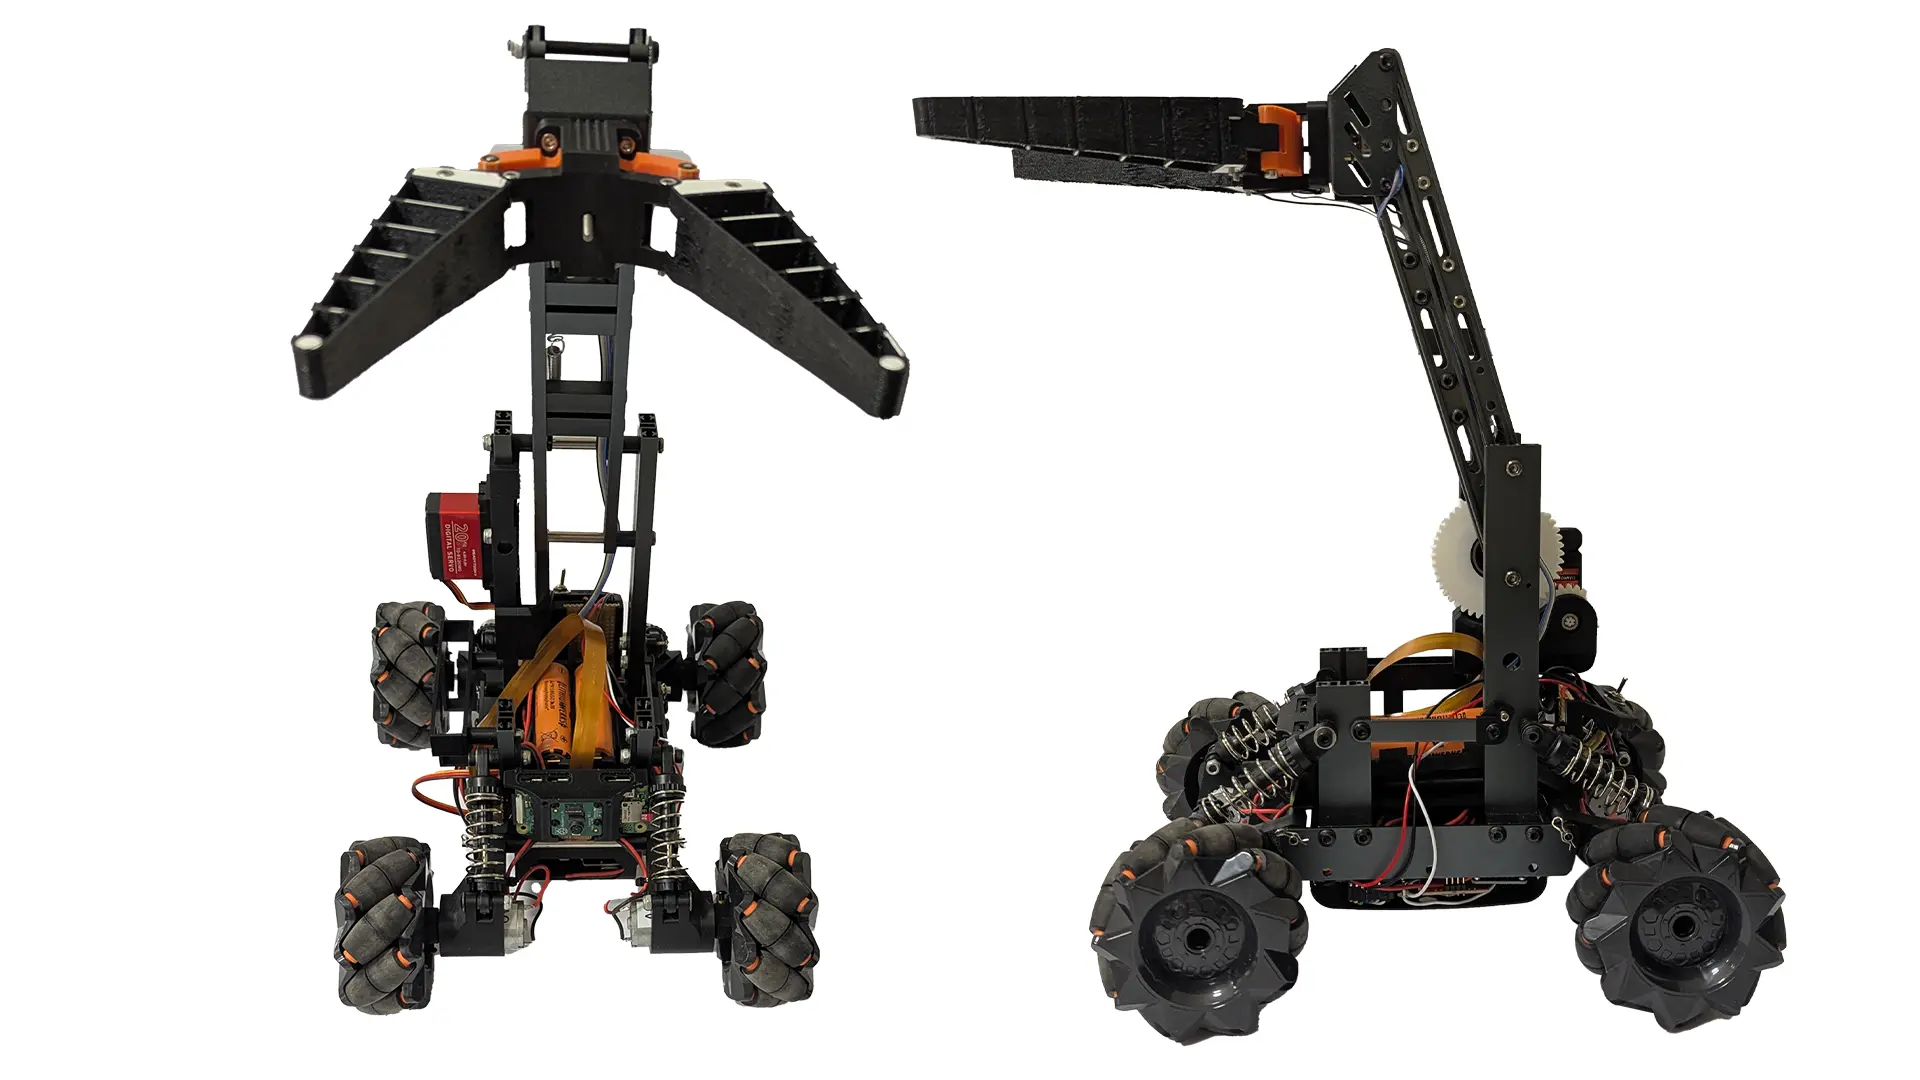
Der Greifarmroboter war im Kurs vorgegeben. Unsere Aufgabe war die Konzeption und gestalterische Entwicklung eines interaktiven Prototyps, der dessen Funktionen auf ein physisches Interface überträgt. Sechs Achsen mussten abgedeckt werden: Vor- und Rückwärtsfahrt, Lenkung, Crab Walk als omnidirektionale Bewegung, die vertikale Verstellung des Greifarms sowie dessen Öffnen und Schließen.
Der Use Case
Das Nutzungsszenario konnten wir frei wählen. Wir haben uns auf die Erkundung der Mondoberfläche und die ferngesteuerte Sicherung von Gesteinsproben aus einem Kontrollzentrum auf der Erde festgelegt, konkret auf einen Controller für die European Space Agency. Zielgruppe sind Missionsoperator:innen, also Fachpersonal.
Damit verschiebt sich der Anspruch. Entscheidend ist verlässliche Rückmeldung unter Latenz, Selbsterklärungsfähigkeit für Laien tritt dahinter zurück.
Die Randbedingung
Eine Steuerung über diese Distanz ist verzögert. Wer eine Eingabe macht, sieht das Ergebnis erst später auf dem Monitor. Gibt das Interface selbst keine Auskunft über seinen Zustand, entsteht in dieser Lücke Unsicherheit und daraus doppelte Eingabe.
Daraus wurde unser Leitprinzip: Der Controller muss körperlich zeigen, welche Bewegung der Roboter gerade ausführt oder zuletzt ausgeführt hat.
Referenzen
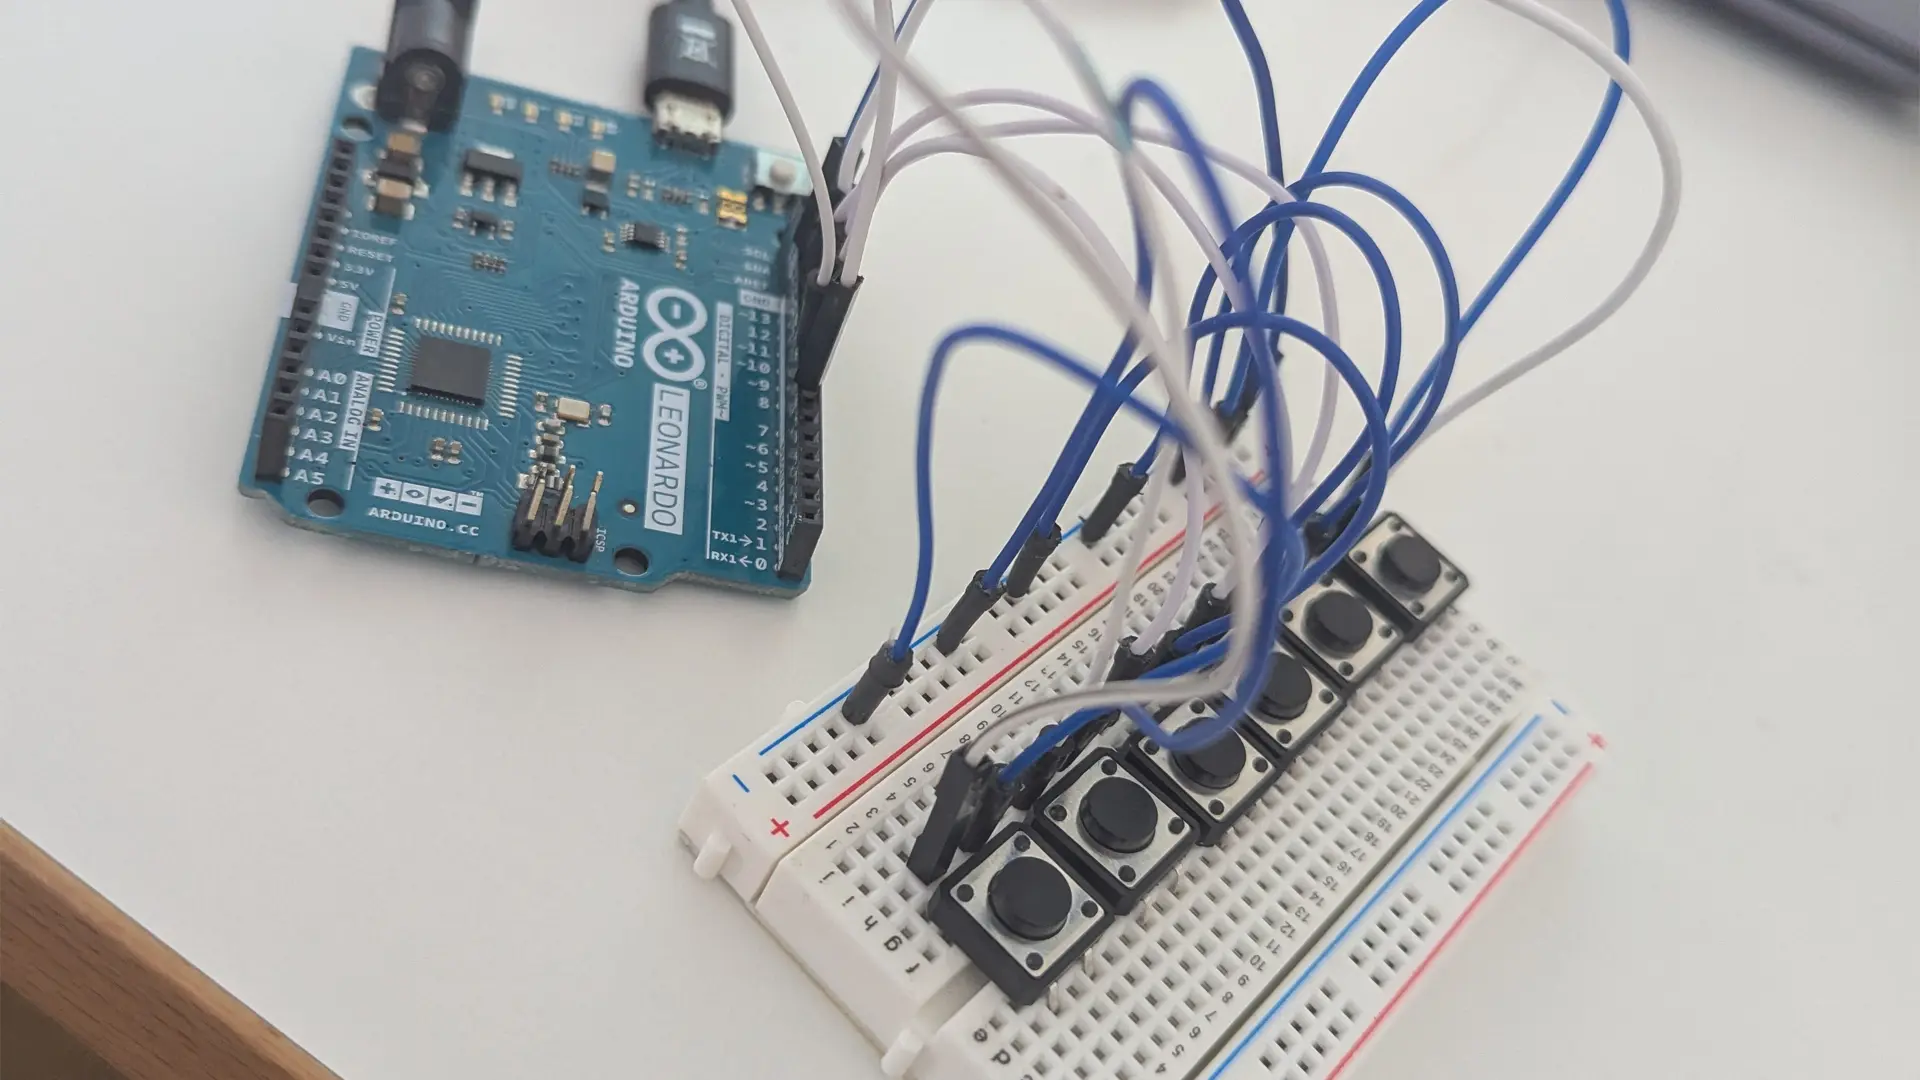
Die ersten Unterrichtsstunden haben wir genutzt, um mit einfachen Schaltungen aus Arduino-Boards und Buttons die Funktionen des Roboters zu verstehen. Parallel haben wir bestehende Geräte als Referenz herangezogen, besonders Steuerungen aus Helikoptern und Flugzeugen sowie den Aufbau von Racing-Simulatoren.
02Entscheidungen
Ring statt Buttons
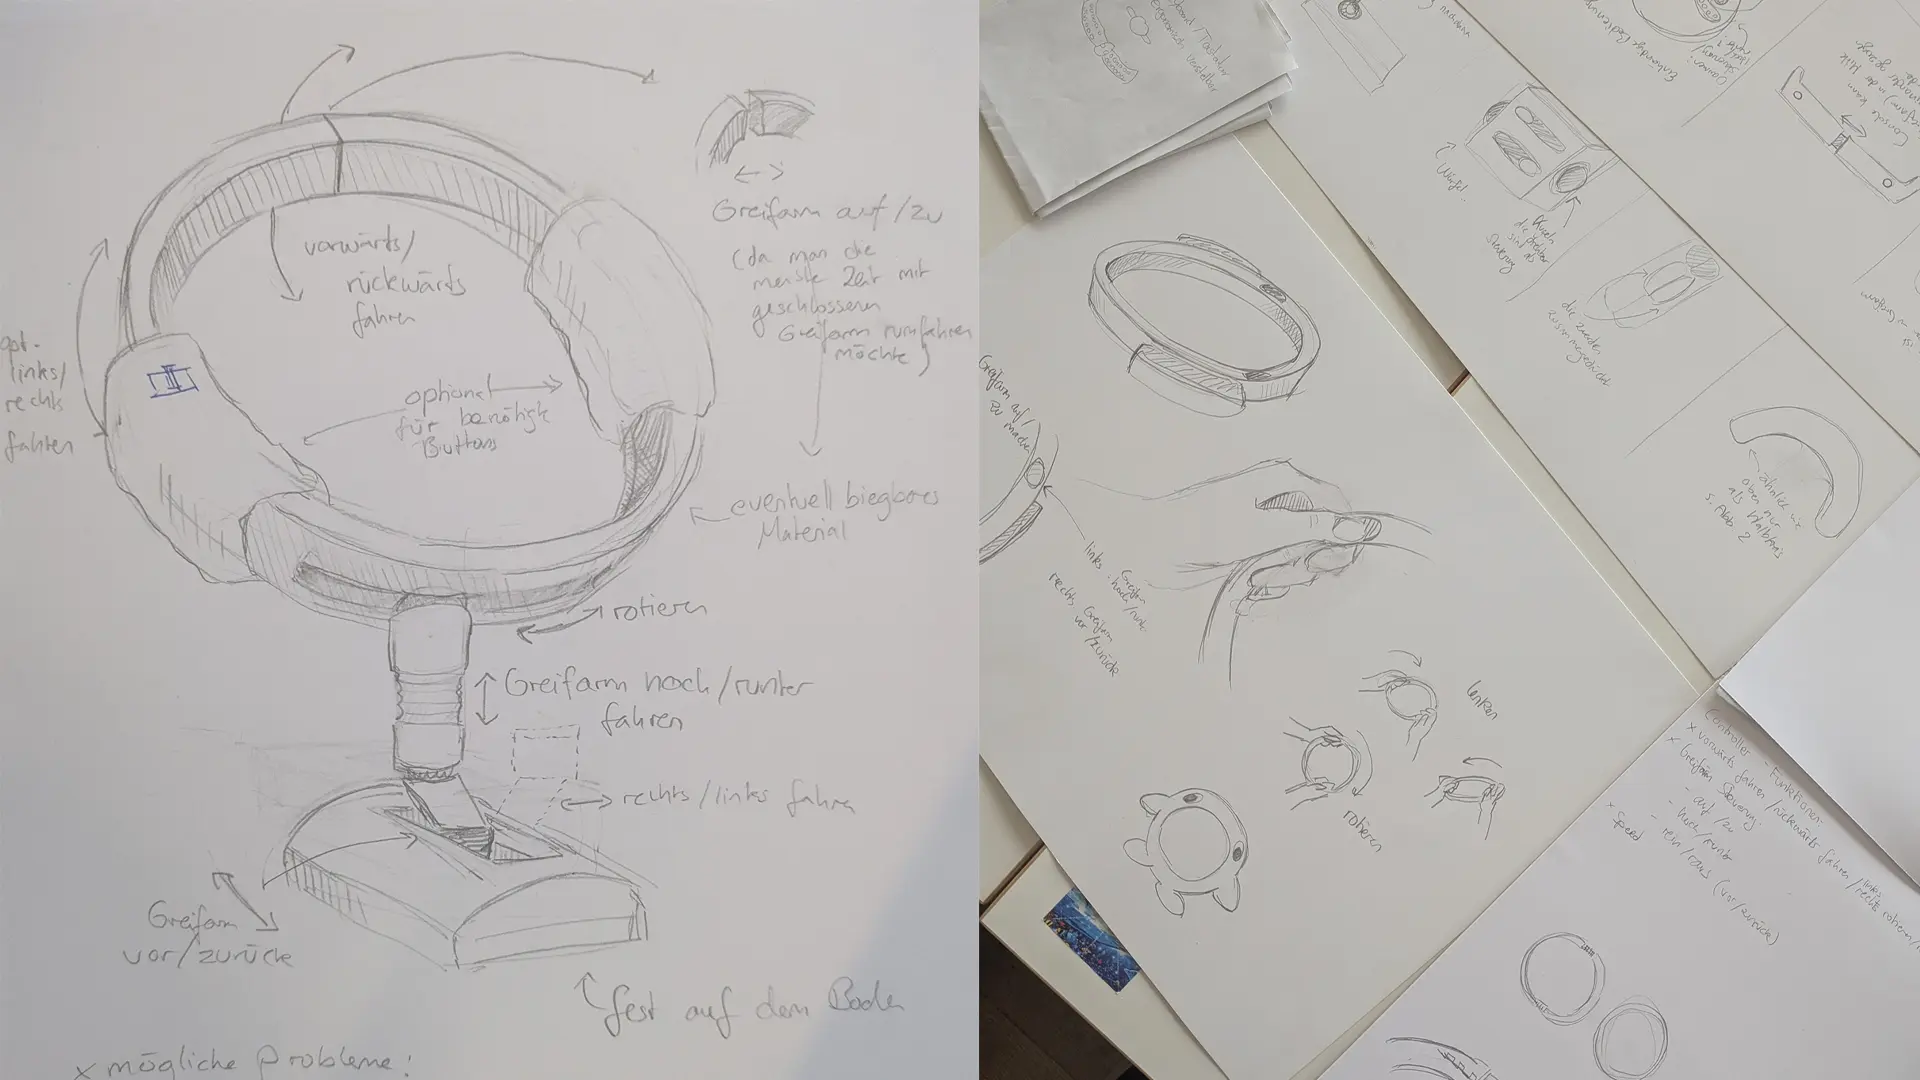
Nach mehreren Crazy-8-Sessions und einer Reihe verworfener Steuerungskonzepte hat sich ein ringförmiges Element durchgesetzt. Eine Aussparung an der Oberseite und Gelenke in der unteren Hälfte erlauben es, den Ring zu öffnen und zu schließen. Damit ließ sich eine Roboterfunktion direkt in eine Handbewegung übersetzen.
Der Verzicht auf klassische Buttons war eine bewusste Entscheidung. Statt kleiner Eingaben, die nach dem Loslassen keine Spur hinterlassen, wollten wir größere Körperbewegungen, deren Ergebnis am Gerät sichtbar bleibt. Ein geöffneter Ring hält den Systemzustand fest, auch wenn das Bild vom Mond noch nicht nachgezogen ist.
Ein Gelenk für zwei Achsen
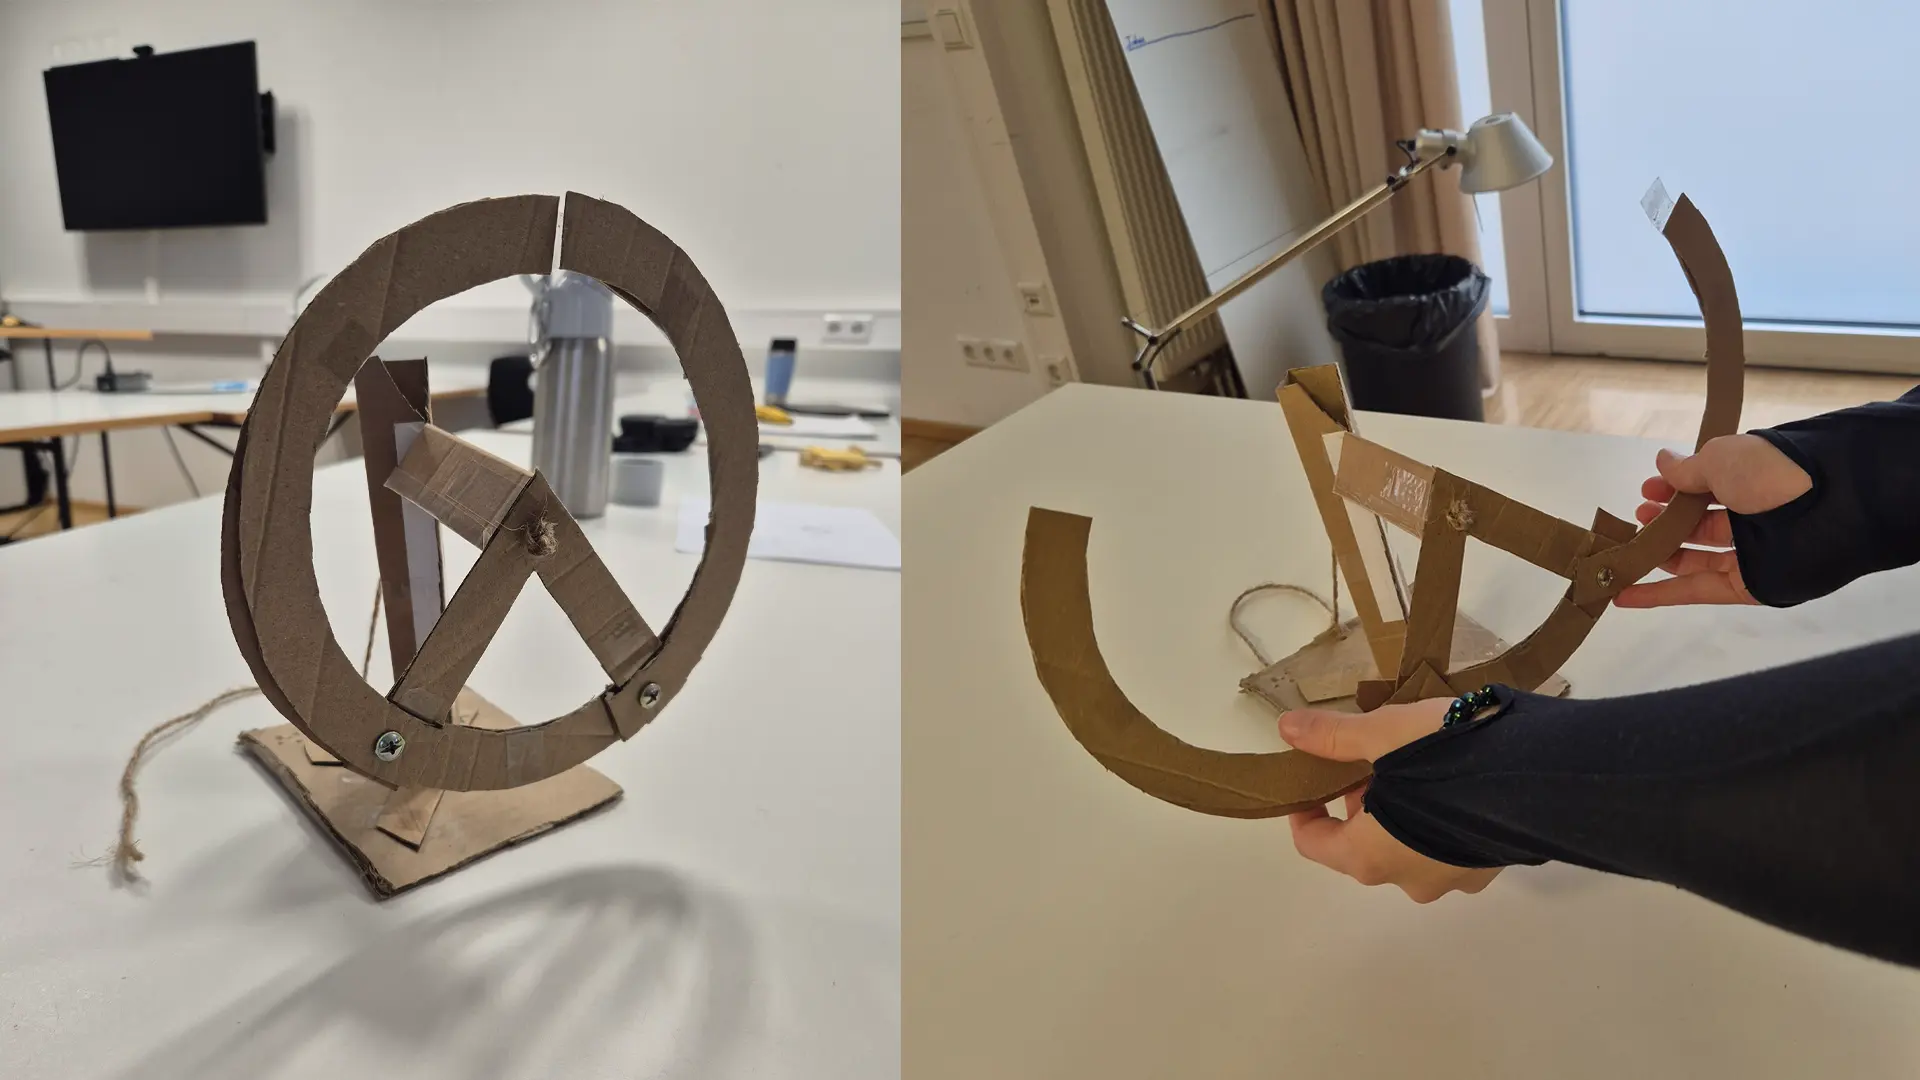
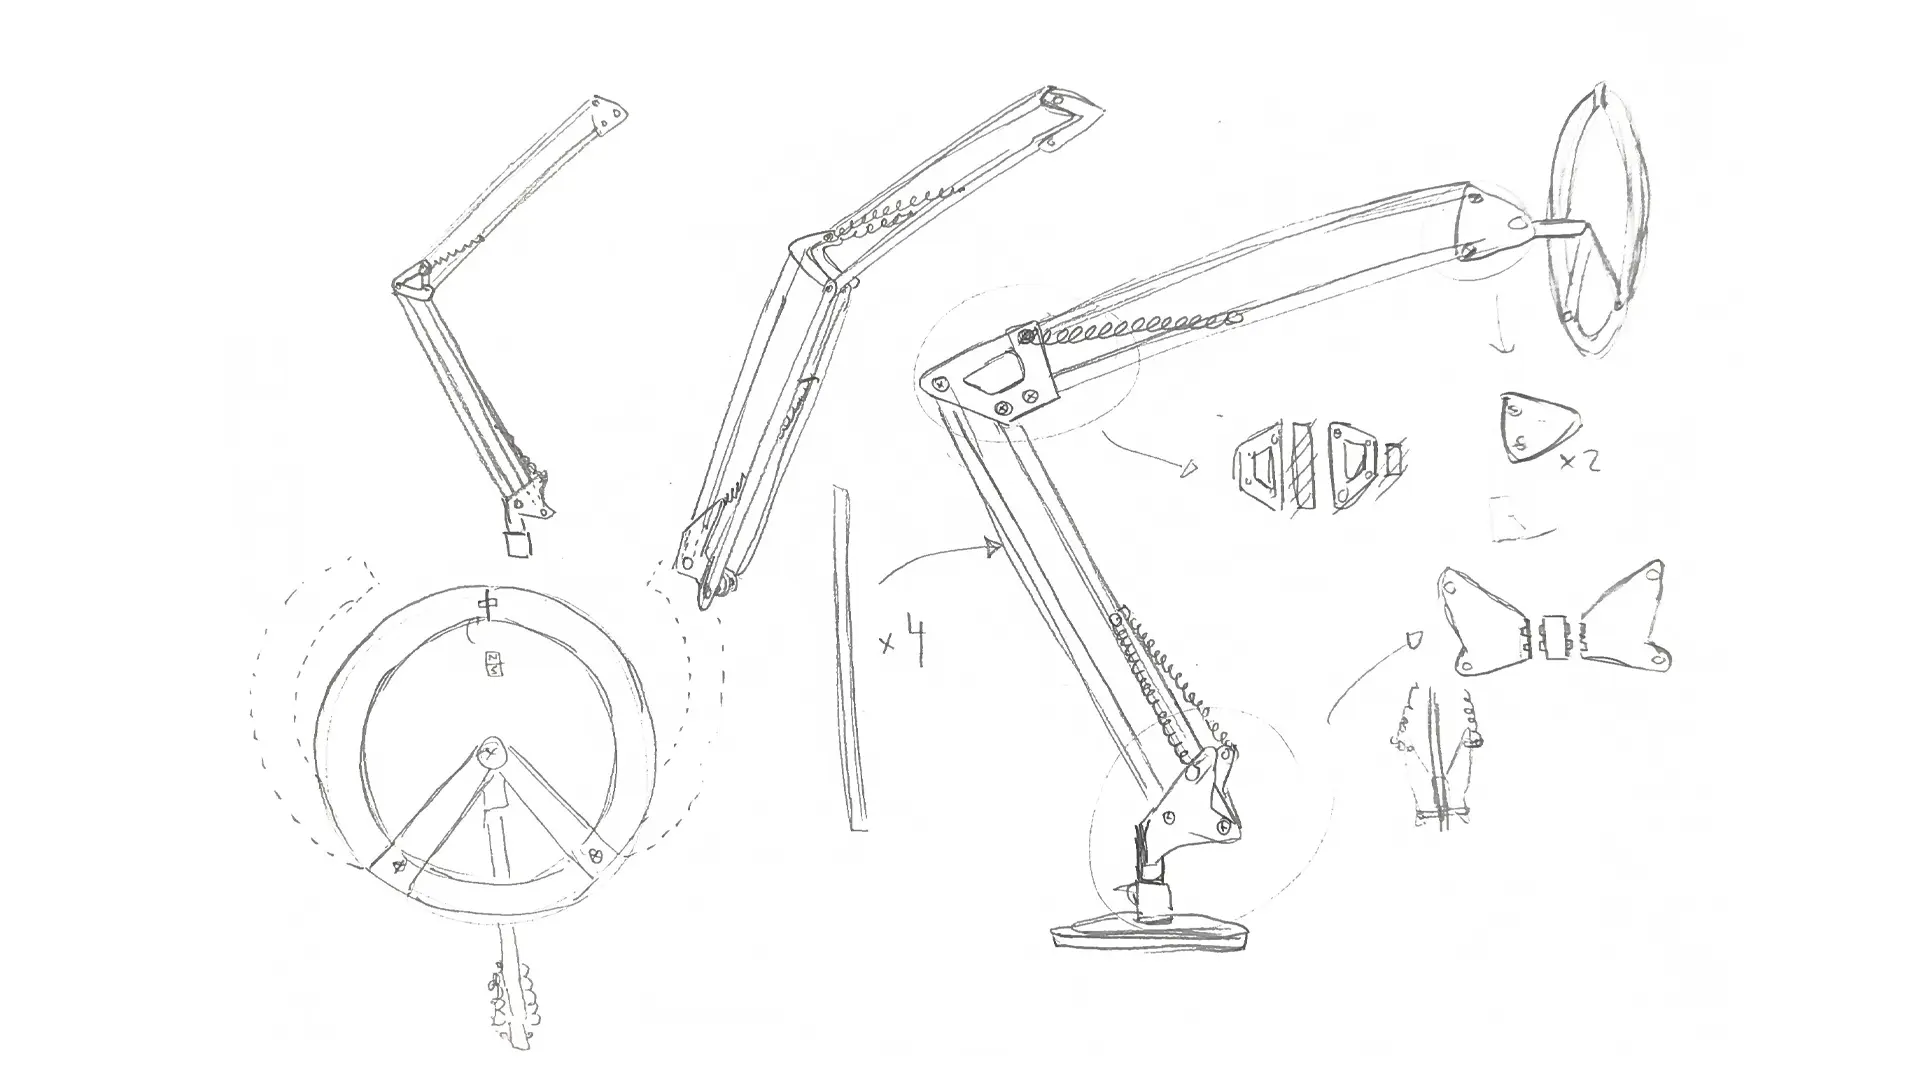
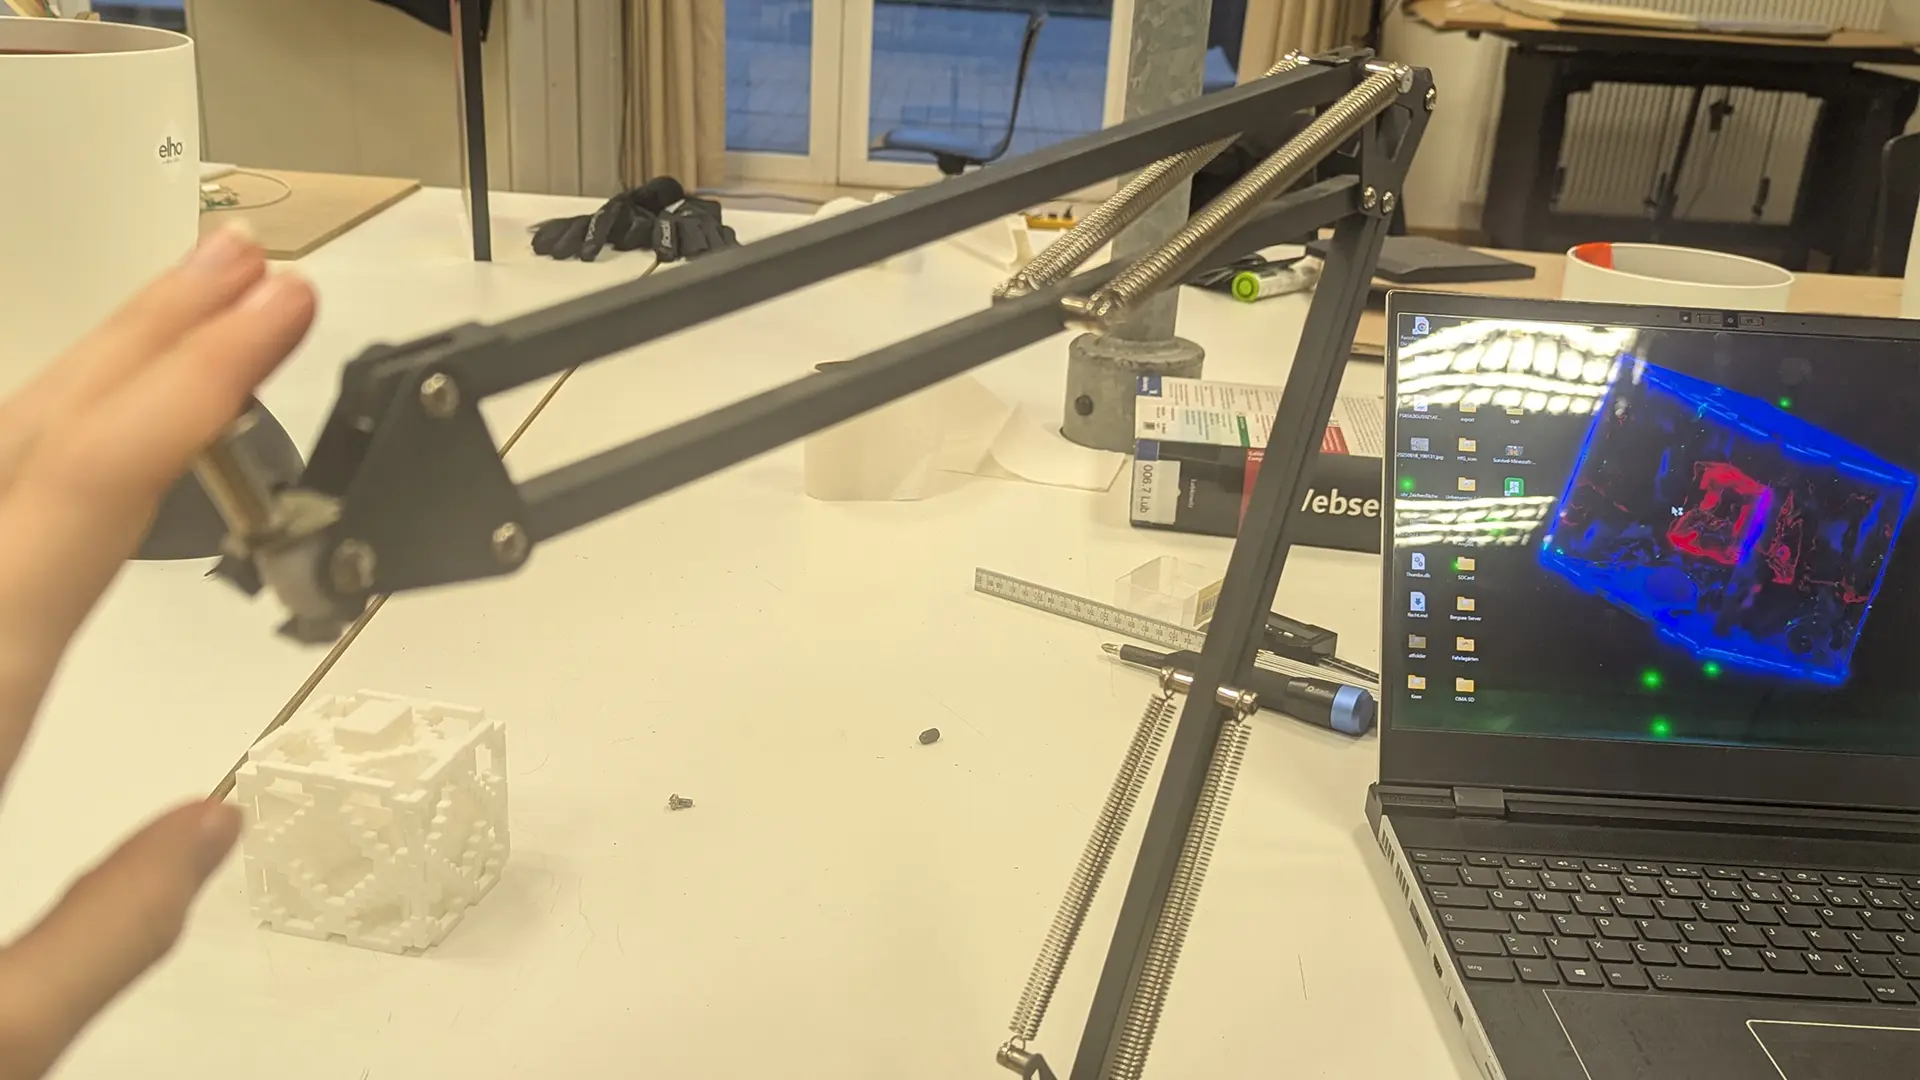
Die ersten Prototypen waren Pappmodelle. Sie haben Fragen zum Öffnungsmechanismus in Minuten beantwortet. In dieser Phase entstand die Idee, sich am Gelenkmechanismus einer Lampe zu orientieren, um Vor- und Rückwärtsbewegung des Roboters und vertikale Steuerung des Greifarms auf ein gemeinsames System zu legen. Zwei Stangen bilden über eine Verbindung ein Parallelogramm, wodurch der obere Teil des Controllers immer parallel zur bedienenden Person bleibt.
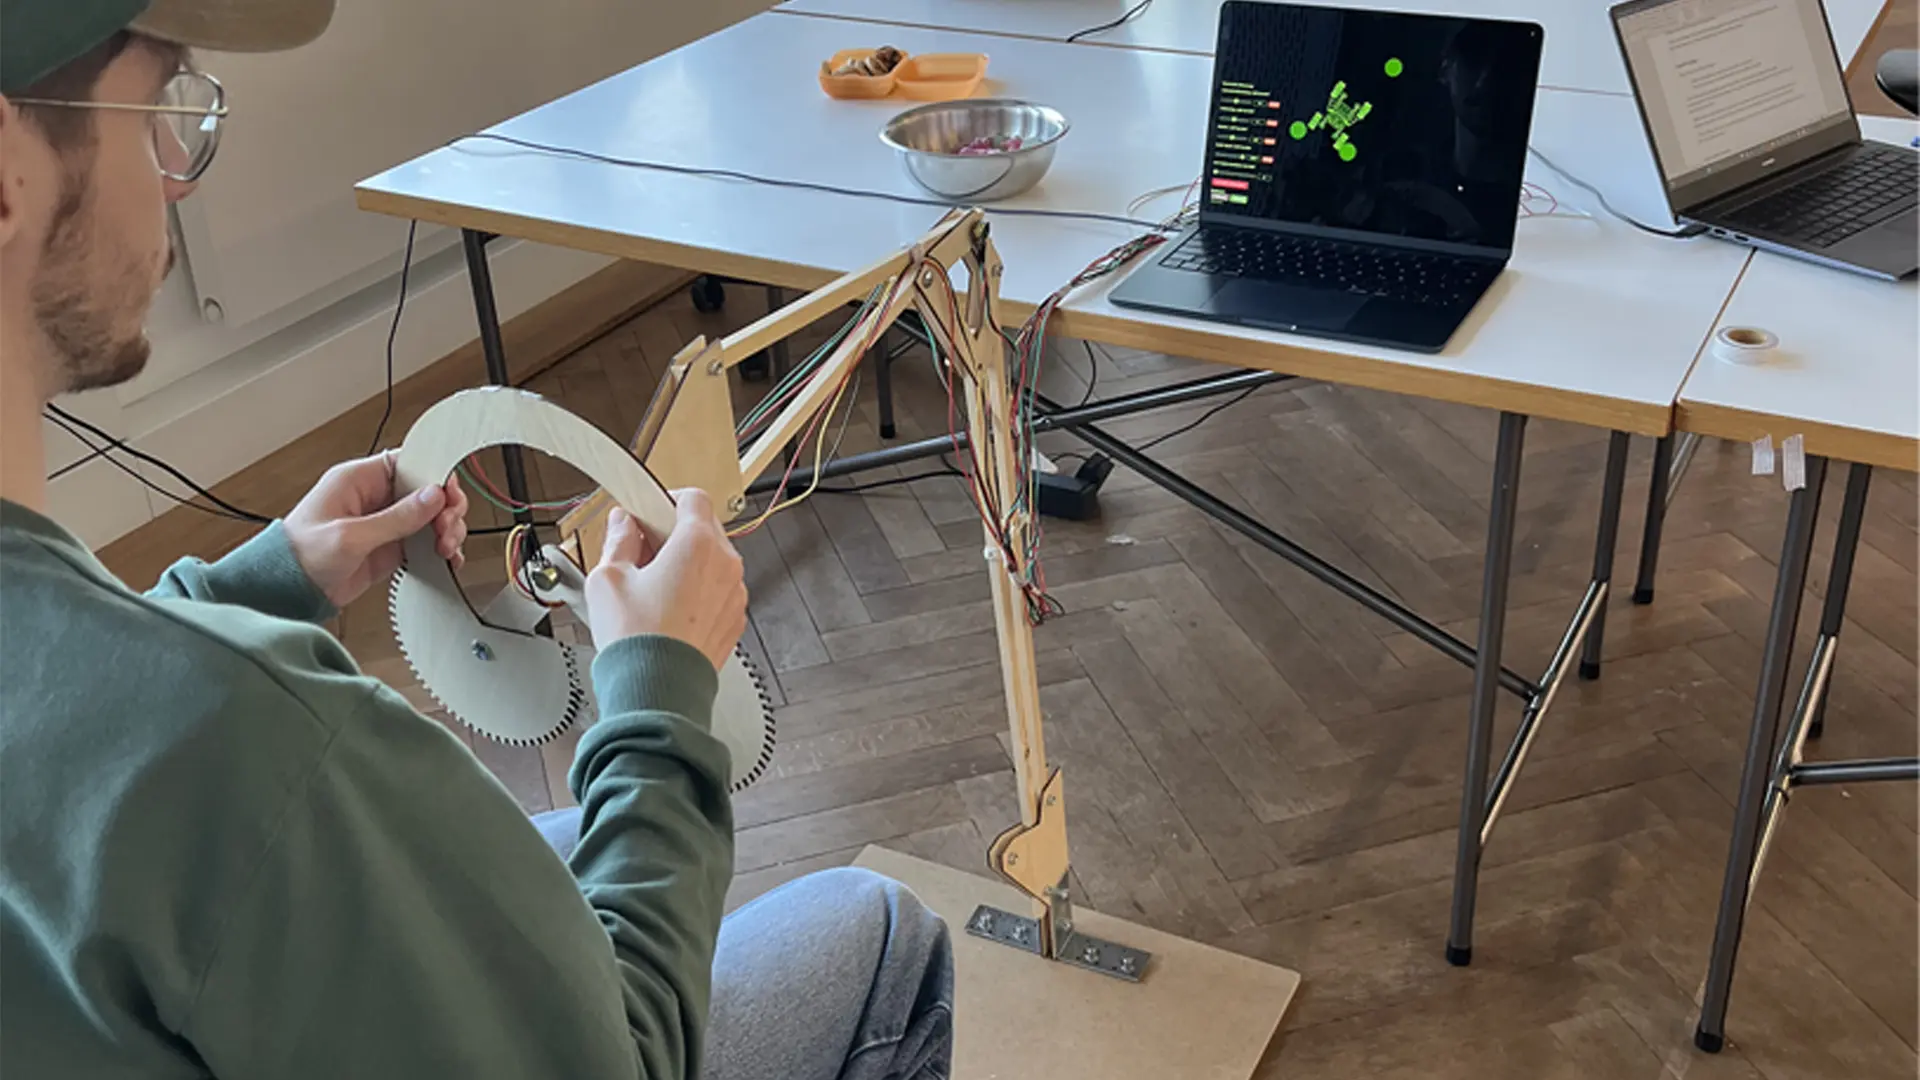
Für die stabilere Version sind wir auf gelasertes Holz gewechselt. Nach mehreren funktionsunfähigen Iterationen entstanden Zahnräder am unteren Teil des Lenkrads, die beide Hälften beim Öffnen gleichmäßig bewegen. Die Bewegungen wurden über drehbare Potentiometer ausgelesen, das Öffnen des Greifarms zunächst über einen Reed-Sensor.
Das Mapping
Das untere Gelenk steuert vor und zurück, das obere die Höhe des Greifarms. Das Drehen des Lenkrads rotiert den Roboter, das Öffnen des Lenkrads öffnet den Greifarm. Für den Crab Walk haben wir einen Modus-Switch vorgesehen: Beim Öffnen des Lenkrads sollte die Drehfunktion von der Rotation auf die omnidirektionale Bewegung umspringen.
Was der Test widerlegt hat
Getestet wurde mit dem Holzprototyp an der laufenden Simulation, gestützt auf einen Leitfaden mit Fragen und Beobachtungspunkten. Insgesamt haben wir 16 Personen in zwei Reihen befragt, im HfG-Hauptgebäude an der Rektor-Klaus-Straße, im IoT-Lab und im privaten Umfeld. Die Aufgabe lautete, selbstständig herauszufinden, welche Funktion auf welchem Steuerelement liegt.
Der Modus-Switch fiel durch. Keine Testperson hat ihn ohne Hilfe gefunden. Die Kopplung an das Öffnen des Lenkrads war mechanisch elegant und für die Nutzenden unsichtbar. Weitere Pain Points waren eine zu hohe Empfindlichkeit, eine unklare Griffposition und eine zu geringe Feinheit der Lenkung. Der übrige Teil des Mappings wurde von den meisten schnell korrekt zugeordnet.
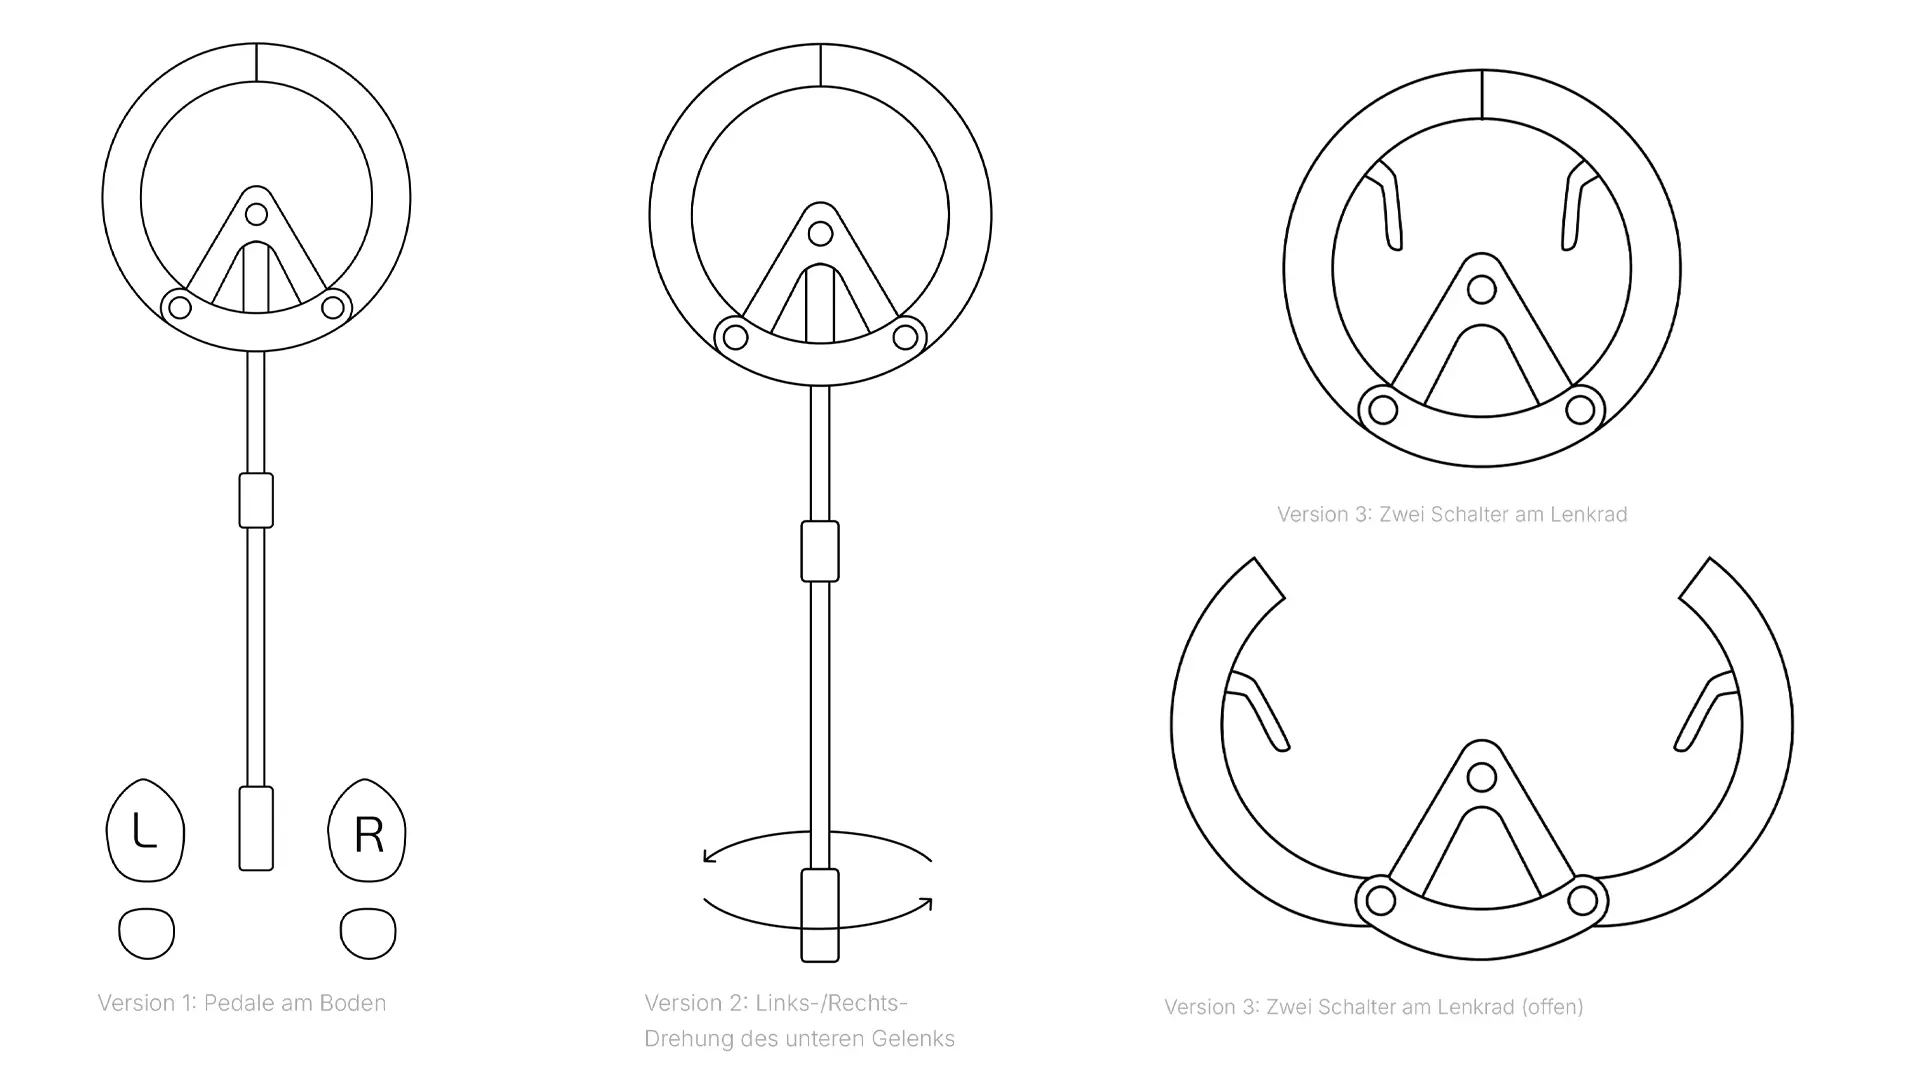
Drei Ansätze für den Crab Walk
Für die zweite, fokussierte Testreihe haben wir drei Alternativen entwickelt und zur Diskussion gestellt: Pedale am Boden, eine Links-Rechts-Drehung des unteren Gelenks und zwei Schalter am Lenkrad.
Die Pedale wurden wegen der falschen Assoziation mit Gaspedalen abgelehnt. Eine zusätzliche Achse an der Halterung hätte sich von den bestehenden Bewegungen nicht sauber trennen lassen und fehlerhafte Eingaben erzeugt. Eindeutiger Favorit waren die Schalter am Lenkrad, weil sie den Crab Walk dort verorten, wo die Hände ohnehin liegen.
03Lösung
Vom Provisorium zur Konstruktion
Der Holzprototyp war funktional, fiel während der Tests aber mehrfach aus. Die Potentiometer waren nur gesteckt statt verschraubt, die Nullposition des unteren Gelenks mit Gummibändern fixiert.
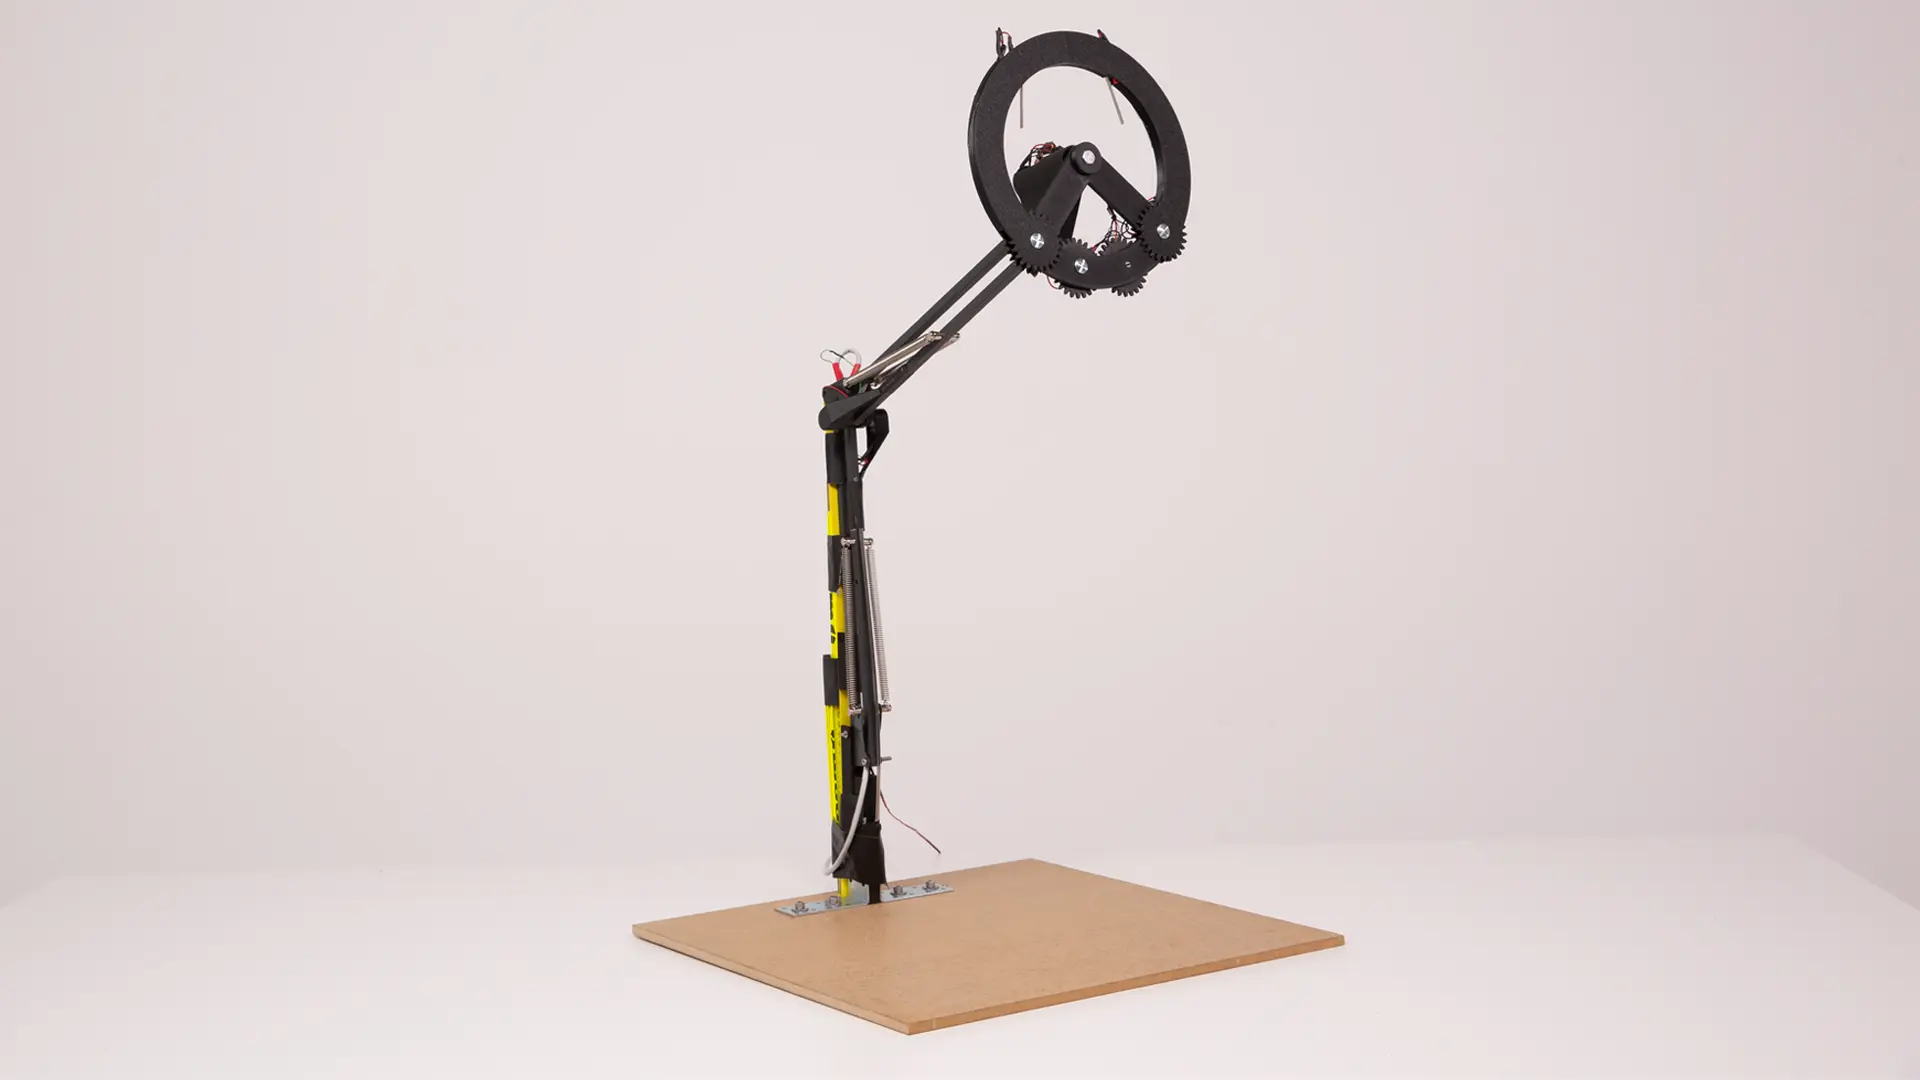
Für den finalen Aufbau sind wir vom Lasern auf 3D-Druck gewechselt und haben das Metallgestell einer Lampe integriert. Die Potentiometer sitzen nun auf stabilen Achsen, den Reed-Sensor haben wir ersetzt, und die Lenkradrotation wird über eine mit zwei Kugellagern verlängerte Achse ausgelesen. Der Crab Walk liegt jetzt auf zwei Mikroswitches im oberen Bereich des Lenkrads, deren Position wir gegen die übrige Bedienung abgewogen haben.
Für die Nullposition führte nach mehreren Ansätzen eine Kombination aus Metalllineal, Federstahlstangen und Meterstab zum Ziel.
Der Designprototyp
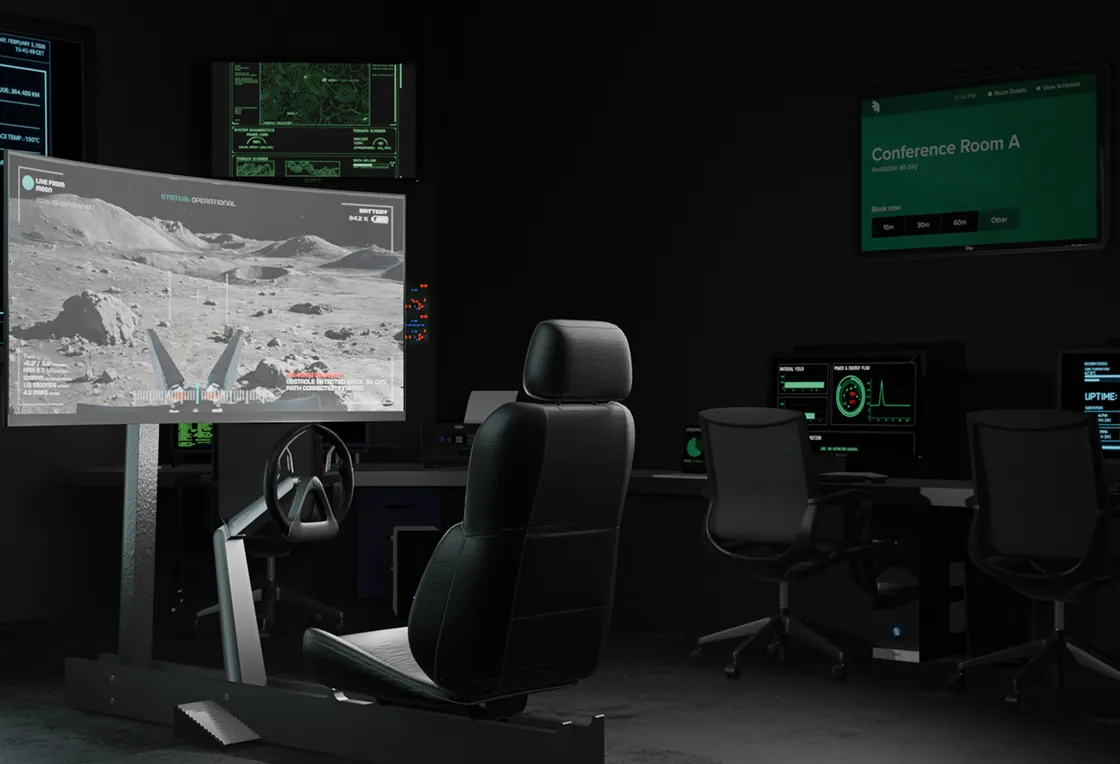
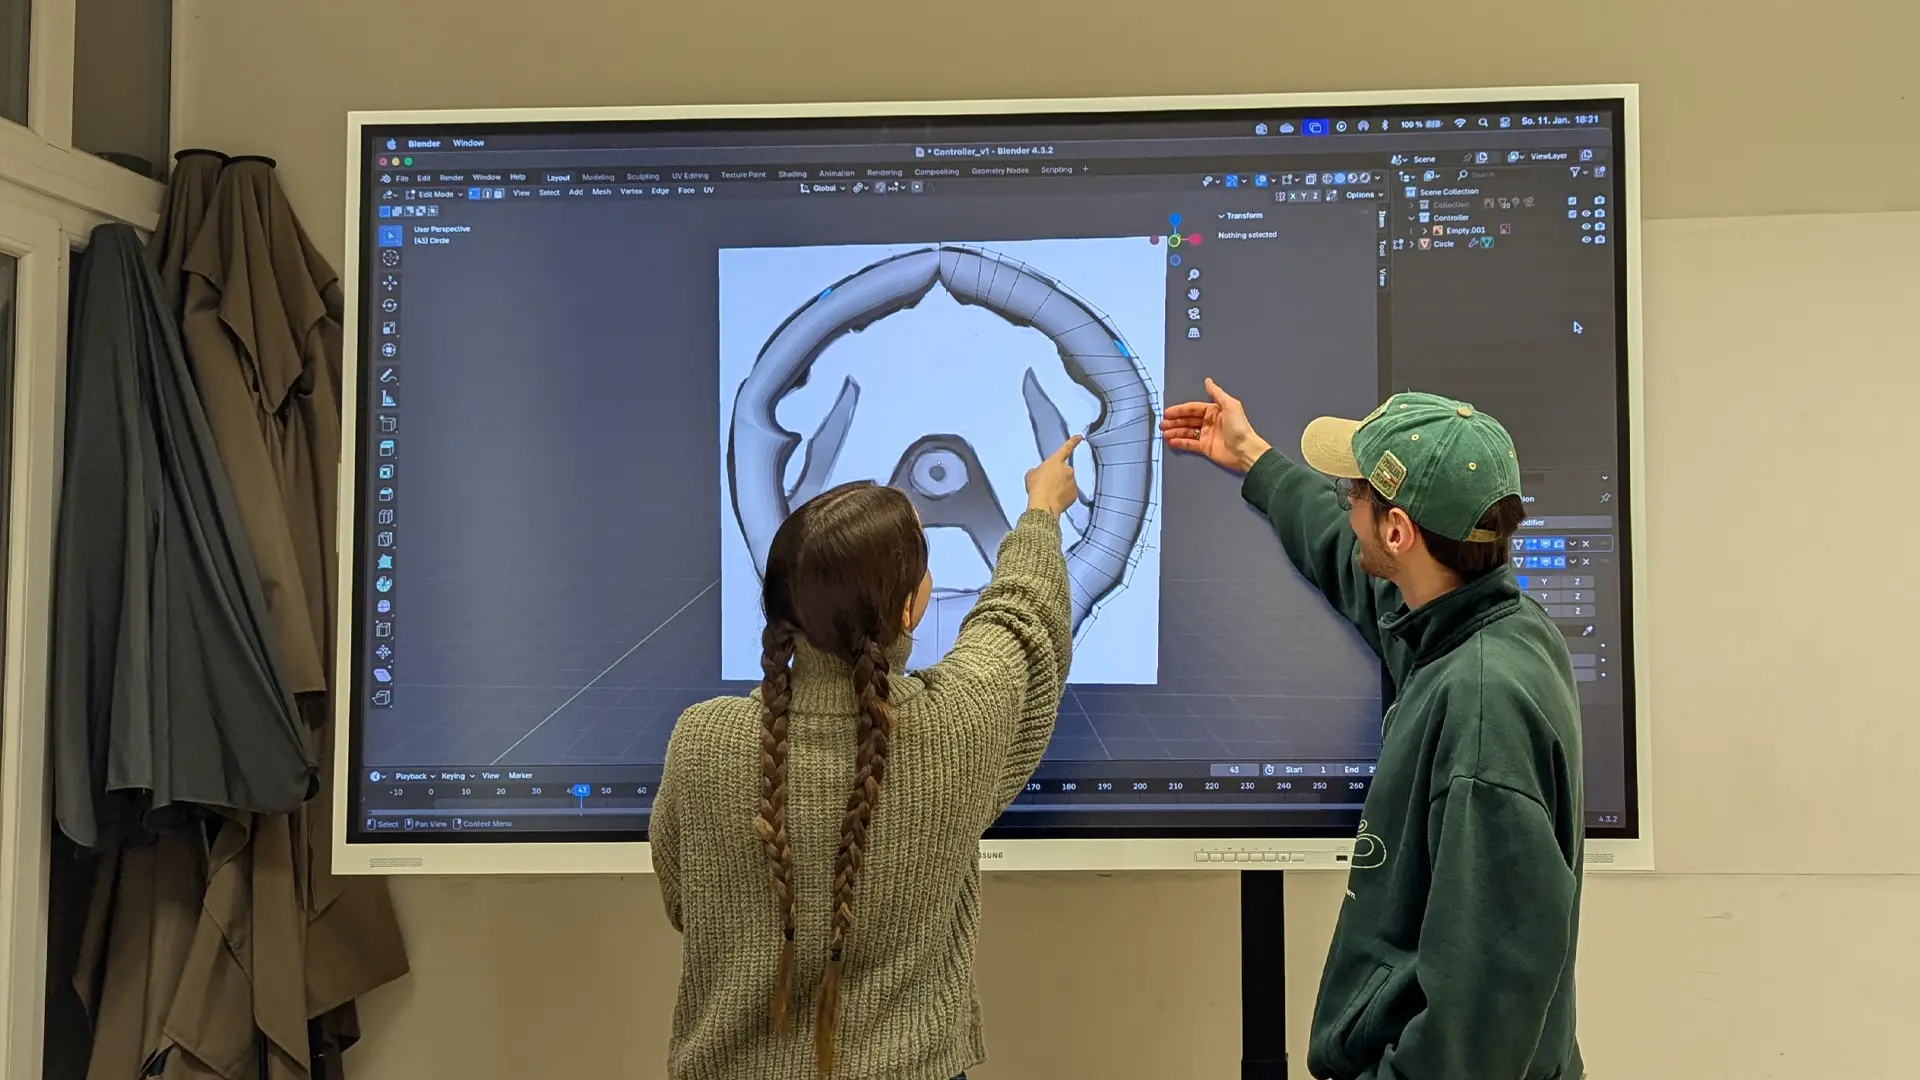
Parallel entstand der Designprototyp. Das Bedienelement orientiert sich in Form und Material an einem klassischen Automobillenkrad. Die Gelenkmechanik wurde funktional übernommen, das optische Design lehnt sich an die Ästhetik einer Monitoraufhängung an. Neu hinzu kamen ein verstellbarer Sitz auf Schienen und ein Monitor mit direkter Sicht auf die Umgebung des Roboters.
Gestänge, Sitzschienen und Lenkrad bestehen aus dunkelgrauem Metall, die vorgesehenen Griffstellen sind mit schwarzem Leder versehen. Diese Materialwahl führt die Handposition implizit und macht die Bedienelemente ohne Beschriftung erkennbar.
04Ergebnis
Ergebnis
Am Ende des Semesters stand ein funktionsfähiger Controller, der sechs Bewegungsachsen ohne einen einzigen klassischen Button abbildet und live an der Simulation bedienbar ist.
Der zentrale Pain Point wurde behoben. Der Modus-Switch, den zuvor keine Testperson ohne Hilfe gefunden hatte, wurde durch eine Variante ersetzt, die sich in der zweiten Testreihe gegen zwei Alternativen als klarer Favorit durchgesetzt hat. Die Rückmeldungen zu Empfindlichkeit, Feinheit der Lenkung und Griffposition sind in die Hardwareüberarbeitung und in die Materialführung des Designprototyps eingeflossen.
Learnings
Der wichtigste Lerneffekt lag im Unterschied zwischen mechanischer Eleganz und wahrgenommener Logik. Die Kopplung des Modus-Switch an das Öffnen des Lenkrads war konstruktiv die sauberste Lösung und in der Nutzung die schwächste. Ohne die erste Testreihe wäre sie im finalen Prototyp geblieben.
Zweitens haben Provisorien an tragenden Punkten Testzeit gekostet. Die gesteckten Potentiometer waren die Ursache für die Ausfälle während der Tests und wären früher zu beheben gewesen.
Ausblick
Verstellbarer Sitz, ergonomische Griffe und Fußablage existieren bislang nur im Designmodell. Denkbar wären zudem präzisere 3D-Konstruktionen mit integrierten Kabelkanälen und eine konstruktiv saubere Lösung für die Nullposition anstelle der aktuellen Federkombination.
Quellen
- [1] astronews.com (2006). Wie lange braucht ein Funksignal von der Erde bis zum Mond?
- [2] Wikipedia, „Lichtlaufzeit“, abgerufen am 16.08.2026.
- [3] Bruno, Welz, Barnes, Sherif (1993). Analyzing Human Errors in Flight Mission Operations. NASA Technical Reports Server, N94-11534.
- [4] Thales Alenia Space (30.01.2025). Pressemitteilung zum ESA-Vertrag über das Lunar Descent Element des Argonaut-Landers.